
СОДЕРЖАНИЕ ►
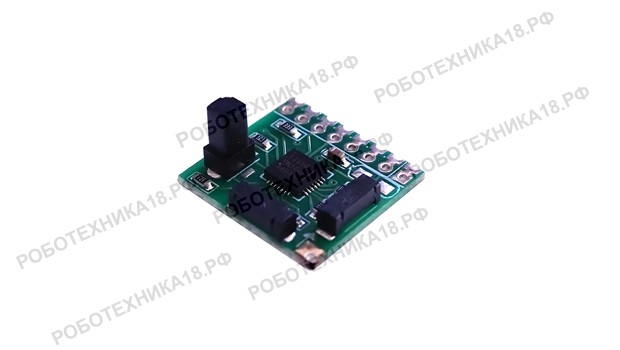
Разберём, как подключить магнитометр RM3100 к Arduino Uno. RM3100 — это высокоточный датчик магнитного поля от PNI Sensor Corporation, построенный на магниторезистивной технологии. Он измеряет три компоненты магнитного поля (X, Y, Z) и позволяет определять направление (азимут) с точностью — до 0.1°, что делает его идеальным для навигации роботов, дронов, метеостанций и портативных компасов.
Датчик компаса rm3100 характеристики, распиновка
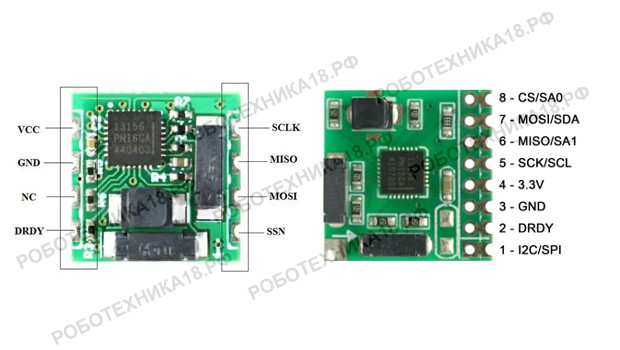
RM3100 представляет собой магниторезистивный датчик, который измеряет напряжённость магнитного поля по трём осям. Важно: трех осевой магнитный компас rm3100 чувствителен к внешним магнитным полям (например, от моторов, динамиков, металлических предметов). Для точных измерений требуется калибровка и удаление источников помех. Модуль обычно подключается по интерфейсу SPI (реже I2C)
Технические характеристики pH-метра Arduino (datasheet)
- Напряжение питания: 2.7–3.6 V (рекомендуется 3.3V)
- Интерфейс: SPI (до 10 МГц) (в версии RM3100 I2C)
- Диапазон измерения: ±75 µT (микротесла) или ±1300 µT
- Разрешение: до 1.3 нТл (что соответствует ~0.001° при полном диапазоне)
- Частота обновления: до 6000 измерений/сек
- Ток потребления: ~5 мА в активном режиме, < 1 мкА в режиме ожидания
- Рабочая температура: -40 … +85 °C
Модуль RM3100 значительно превосходит по точности и стабильности дешёвые магнитометры на основе эффекта Холла или микромеханические (MEMS) компасные чипы (например, HMC5883L). Точность до 0.1° и разрешение в 1.3 нТл делают его пригодным для профессиональных навигационных систем. 3-х осевой магнитный компас RM3100 менее шумный и более устойчив к температурным дрейфам.
Подключение датчика кислотности к Arduino Uno
Для этого занятия потребуется:
- Arduino Uno / Arduino Nano / Arduino Mega
- датчик RM3100 с интерфейсом SPI
- провода «папа-мама», «папа-папа»
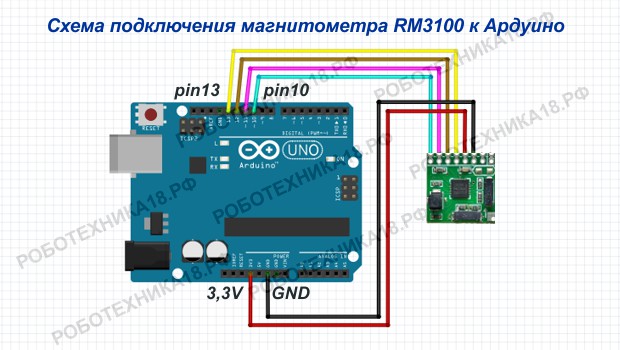
Схема подключения магнитометра к Arduino:
- VCC → 3.3V Arduino
- GND → GND Arduino
- MOSI (или SDI) → 11 (на Uno) или MOSI
- MISO (или SDO) → 12 (на Uno) или MISO
- SCK → 13 (на Uno) или SCK
- CS (или SS) → любой цифровой пин (например, 10)
RM3100 не терпит напряжения 5V на входе, поэтому обязательно питайте его от 3.3V. Если ваш модуль имеет встроенный преобразователь уровня, можно использовать 5V, но лучше проверить документацию к модулю. Для работы с датчиком мы будем использовать библиотеку PNI RM3100 (например, SparkFun_RM3100 или PNI_RM3100). Установите её через менеджер библиотек Arduino IDE или скачайте с GitHub.
Скетч для магнитометра и компаса RM3100 Ардуино
#include "SPI.h"
#include "SparkFun_RM3100.h"

// Выбор пина CS
const int csPin = 10;
RM3100 sensor(csPin);

void setup() {
  Serial.begin(9600);
  while (!Serial); // для плат с USB-COM

  if (sensor.begin() == false) {
    Serial.println("Датчик RM3100 не найден! Проверьте подключение.");
    while (1);
}

  // Настройка частоты измерений (по умолчанию)
  sensor.setMeasurementMode(MEASUREMENT_MODE_CONTINUOUS);
  // Установка количества измерений для усреднения (для повышения точности)
  sensor.setNumSamples(10);

  Serial.println("RM3100 готов к работе");
}

void loop() {
  // Запрос измерения
  sensor.takeMeasurement();

  // Чтение данных
  float xMag = sensor.getX();
  float yMag = sensor.getY();
  float zMag = sensor.getZ();

  // Вычисление азимута (в градусах) относительно оси X
  float heading = atan2(yMag, xMag) * 180.0 / PI;
  if (heading < 0) heading += 360.0;

  // Вывод в Serial
  Serial.print("X: ");
  Serial.print(xMag);
  Serial.print(" µT Y: ");
  Serial.print(yMag);
  Serial.print(" µT Z: ");
  Serial.print(zMag);
  Serial.print(" µT Heading: ");
  Serial.print(heading, 2);
  Serial.println("°");

  delay(100); // опрос 10 раз в секунду
}
Пояснения к коду:
- азимут вычисляется как atan2(y, x) – это угол между осью X и направлением на север (при условии, что датчик ориентирован горизонтально и его оси совпадают с корпусом устройства).
- для компенсации наклона необходим акселерометр, но в данном примере предполагается, что датчик лежит горизонтально.
Настройка и решение проблем
- Датчик не инициализируется (begin() возвращает false)
Проверьте питание (3.3V) и все SPI-соединения. Убедитесь, что выбран правильный пин CS и что он не занят другими SPI-устройствами. - Показания сильно скачут или не соответствуют реальному полю
Причина – электромагнитные помехи от мотора, силовых проводов или близко расположенных магнитов. Отодвиньте датчик магнитометра от источников помех, используйте фильтры (конденсаторы), экранирование. - Азимут «плывёт» при наклоне датчика
Необходимо использовать акселерометр для компенсации углов наклона. В противном случае показания верны только в горизонтальном положении.
Заключение. РМ3100 – это надёжный и точный магнитометр, который легко интегрируется с Arduino через SPI. Он отлично подходит для проектов, где требуется точное определение направления даже в условиях магнитных помех (при правильной калибровке). Для достижения максимальной точности обязательно проведите калибровку и, если требуется, добавьте акселерометр для компенсации наклона.


















Добавить комментарий