

СОДЕРЖАНИЕ ►
Лазерная игрушка для котенка на Arduino — это простой проект для начинающих с минимальным количеством необходимых деталей. Игрушку для своего кота довольно легко сделать своими руками. Мы представим на этой странице схему сборки проекта с пошаговой инструкцией и представим программу для управления сервомоторами от Arduino, где вы можете подставить свои значения по скорости и времени игры.
Интерактивная лазерная игрушка для кота
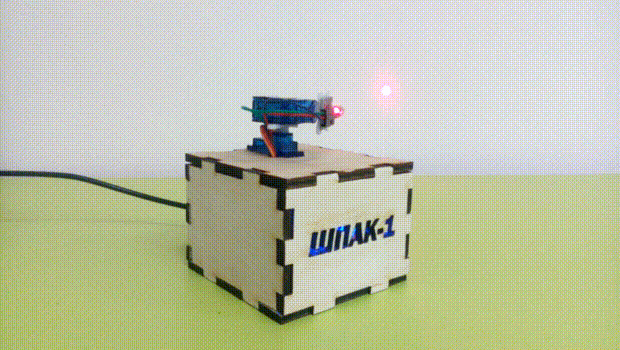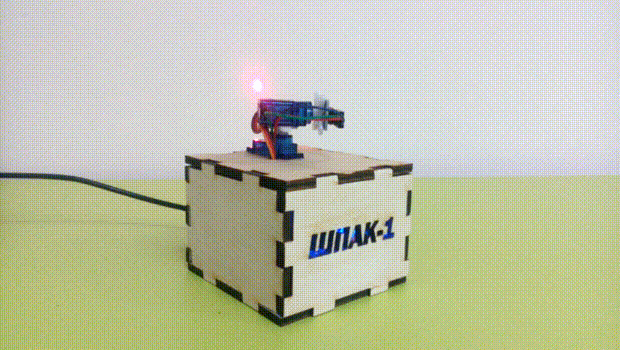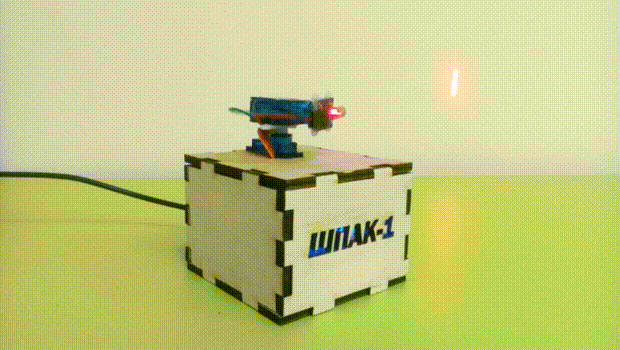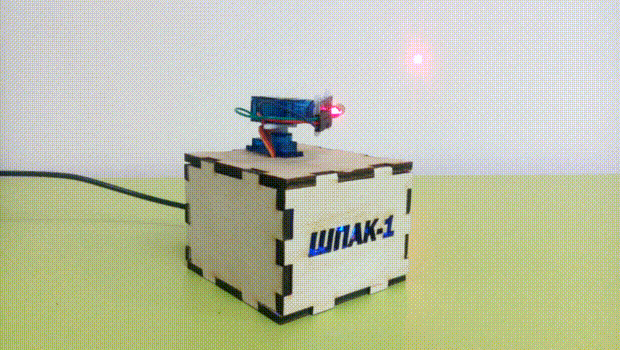
Для изготовления игрушки из лазерной указки вам потребуется плата Arduino Uno, лазерный светодиод, два сервомотора, провода, изолента и клей. Стоит предупредить, что, как и любое другое изобретение, данный проект может принести, как вред, так и пользу. С одной стороны, ваш питомец может поиграть с пятном света на стене, с другой стороны недопустимо попадание луча лазера в глаза кошке и человеку.
Игрушка для кошки «лазерная указка» состоит из двух сервоприводов, которые поворачивают лазер по горизонтали и вертикали на разный угол и с разной задержкой времени. Первый сервопривод крепится на клей или термоклей к какому-либо основанию, второй сервопривод приклеивается на качалку (шестерню) первого моторчика. Модуль лазерного светодиода крепится на качалку второго светодиода.
Лазерная игрушка для кошек своими руками
Для этого проекта потребуется:
- Arduino Uno / Arduino Nano / Arduino Mega;
- два сервопривода;
- лазерный светодиод;
- провода «папа-папа»;
- термоклей, изолента, инструмент.

Схема подключения сервоприводов и светодиода представлена на картинке выше. Чтобы сделать конструкцию более надежной, лучше сделать корпус для игрушки на 3D принтере или придумать более надежное крепление к качалкам, так как при резких поворотах сервоприводы могут отклеиться. После сборки конструкции загрузите следующий скетч в плату Arduino Nano или другой микроконтроллер Ардуино.
Скетч для интерактивной лазерной игрушки
#include  <Servo.h>  // библиотека для сервомоторов
Servo servo_h;          // задаем имена для сервомоторов
Servo servo_v;

unsigned long minuts = 10 * 60000;  // продолжительность игры в минутах
unsigned long game_time;

void setup() {
   servo_h.attach(9);         // указываем порты для сервомоторов
   servo_v.attach(11);

   pinMode(7, OUTPUT);  // включаем лазерный светодиод
   digitalWrite(7, HIGH);

   game_time = millis();    // запускаем отсчет времени
}

void loop() {
      /* в начале цикла задаем рандомные значения:
          - для поворота горизонтального серво (от 5° до 50°)
          - для поворота вертикального серво (от 2° до 20°)
          - задержки между поворотами (от 500 до 1000 мс)
          === здесь можно ставить свои значения === */
   while (millis() - game_time < minuts) {
       int horizont = random(1, 15) * 5;
       int vertical = random(1, 15) * 2;
       int pausa = random(5, 10) * 150;

       servo_h.write(horizont); // поворачиваем серво
       servo_v.write(vertical);
       delay(pausa);
   }
   digitalWrite(7, LOW);  // выключаем светодиод после окончания цикла
}
Пояснения к коду:
- в программе включение лазерного модуля и запуск счетчика отсчета времени производится один раз в процедуре
void setup(); - процедура
whileбудет выполняться до тех пор, пока счетчик времени не станет больше заданного количества миллисекунд (minutes * 60000); - для повторного запуска игры необходимо перезагрузить микроконтроллер.
Еще раз предупредим об опасности попадания лазерного луча в глаза человека или животного. Также следите, чтобы пятно от лазерной игрушки не попадал на вещи, которые котенок может повредить и тем более на открытые окна. Вы можете здесь скачать одним архивом программу для игрушки на Ардуино, а также файлы для изготовления корпуса игрушки на лазерном или фрезерном ЧПУ станке.


















Сделал коту такую игрушку — он очень доволен, играет с удовольствием
Здравствуйте! Где найти библиотеку для данного проекта?
Библиотека стандартная, ее не надо искать и устанавливать
а где архив?
Ссылка на файл корпуса для лазерной игрушки — здесь
Мой сын переделал схему и скеч. Установив на 2 pin PIR Датчик.
Теперь не надо перезагружать ардуино. По окончание цикла остоновится НО как только кошка пройдёт мимо цикл перезапустится. Можно остовлять включёным когда кот один дома.
СКЕЧ
#include
Servo servo_h;
Servo servo_v;
unsigned long minuts = 10 * 60000; // продолжительность игры
unsigned long game_time;
const int laserPin = 7;
const int pirPin = 2;
bool gameActive = false;
void setup() {
servo_h.attach(9);
servo_v.attach(11);
pinMode(laserPin, OUTPUT);
digitalWrite(laserPin, LOW);
pinMode(pirPin, INPUT);
}
void loop() {
if (digitalRead(pirPin) == HIGH && !gameActive) {
gameActive = true;
game_time = millis();
digitalWrite(laserPin, HIGH);
}
if (gameActive) {
if (millis() — game_time < minuts) {
int horizont = random(1, 15) * 5;
int vertical = random(1, 15) * 2;
int pausa = random(5, 10) * 150;
servo_h.write(horizont);
servo_v.write(vertical);
delay(pausa);
} else {
digitalWrite(laserPin, LOW);
gameActive = false;
}
}
}