
СОДЕРЖАНИЕ ►
За 10 лет преподавания робототехники и работы с микроконтроллерами я видел сотни проектов — от студенческих поделок до промышленных прототипов. И знаете, что их объединяет? Одни и те же ошибки при монтаже. Они превращают бодро работающее устройство в капризный «кирпич» или, что хуже, в источник пожара. Сегодня я разберу пять самых частых промахов при монтаже проектов и дам чёткие инструкции, как их избежать. Читайте и запоминайте — сэкономите нервы, время и детали.
1. Неправильное питание: смерть от перенапряжения
В чём ошибка:
Подача на контроллер или периферию напряжения выше допустимого, либо подключение мощной нагрузки напрямую к выходным пинам без драйвера. Классика: берут 12-вольтовый двигатель, цепляют к пину Arduino и удивляются, почему плата перестала моргать светодиодом.
Как избежать:
- Всегда читайте даташит на каждый компонент. Допустимое напряжение для большинства контроллеров — 5 В или 3,3 В, а для моторов — отдельный источник.
- Используйте отдельные источники питания для силовой части и логики. Стабилизатор на плате Arduino не рассчитан на ток более 500 мА, и греется он не от хорошей жизни.
- Ставьте предохранители или токоограничивающие резисторы в цепях, где возможен скачок тока.
- Никогда не подключайте индуктивные нагрузки (реле, моторы) без обратного диода (1N4007 или шоттки) — иначе выброс напряжения пробьёт транзисторы контроллера.
2. Неправильное подключение выходов
В чём ошибка:
Подключение мощной нагрузки напрямую к цифровому пину Ардуино без ключа (транзистора или реле) или забытый подтягивающий резистор на входе — это классика. В результате пин выгорает, а датчик выдаёт хаотичные показания.
Как избежать:
- Для выходов: если нагрузка потребляет более 20 мА (а это любая LED-лента, моторчик, реле), используйте транзисторный ключ или готовый драйвер. Для коммутации переменного тока — твердотельное реле.
- Для входов: всегда подтягивайте сигнальные линии к питанию или земле (внутренний или внешний резистор 10–50 кОм). Особенно это касается кнопок, датчиков с открытым коллектором.
- Помните про логические уровни: если датчик работает от 3,3 В, а вы подключаете его к 5-вольтовому входу — используйте преобразователь уровня или делитель напряжения.
3. Заземление — недооценённый убийца проектов
В чём ошибка:
Объединение силовых и сигнальных земель в одну «звезду», использование тонких проводов для питания, или вообще игнорирование соединения земель разных блоков. Результат — «плавающие» нули, ложные срабатывания, перегрев стабилизаторов.
Как избежать:
- Разделяйте земли: силовую линию (питание моторов, сервоприводов, нагревателей) и сигнальную линию (логика, датчики). Соединяйте их только в одной точке — на главном конденсаторе или клемме питания.
- Используйте провода достаточного сечения для питания — падение напряжения на тонком проводе при токе в 1 А может достигать нескольких вольт, и контроллер будет «висеть».
- Заземляйте корпус (если он металлический) для защиты от помех.
- Проверяйте мультиметром, что все точки «GND» имеют одинаковый потенциал (отклонение не более 0,1 В).
4. Механический монтаж — небрежность дорого стоит
В чём ошибка:
Непрочное крепление платы, вибрация, перегрев из-за плохого теплоотвода, короткое замыкание из-за касания дорожек с металлическим корпусом. В результате — отвалившиеся провода, обрывы пайки, и плата «умирает» через месяц.
Как избежать:
- Крепите платы на стойки, а не на голый скотч или горячий клей (он со временем отваливается). Используйте нейлоновые винты или пластиковые монтажные стойки.
- Изолируйте оголённые контакты термоусадкой или изолентой, особенно если они могут коснуться корпуса.
- Обеспечьте вентиляцию: стабилизаторы и силовые ключи греются — ставьте радиаторы или продумайте естественную конвекцию.
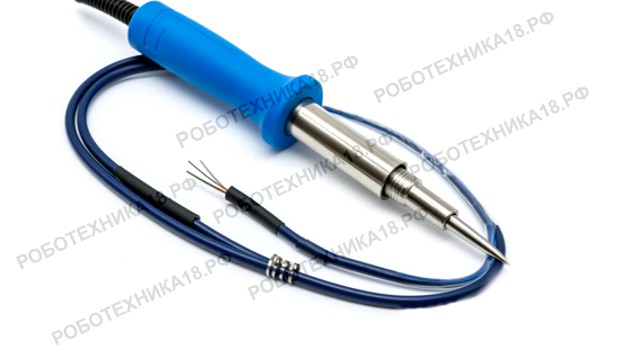
- Пайку делайте качественно: не жалейте флюса, прогревайте ножки до появления «лужи» припоя. Холодная пайка — гарант контакта «то работает, то нет».
- Используйте фиксаторы на разъёмах (кабель-каналы, клипсы), чтобы провода не выдёргивались случайно.
5. Игнорирование фильтрации — враг стабильности
В чём ошибка:
Датчики и провода работают как антенны, собирая наводки от моторов, питающих линий, радиосигналов. Без фильтрации показания скачут, контроллер перезагружается, а шина I2C микроконтроллера Arduino «зависает».
Как избежать:
- Ставьте фильтрующие конденсаторы на каждый питающий вход — электролит 100–1000 мкФ + керамика 0,1 мкФ как можно ближе к выводам чипа.
- Используйте экранированные кабели для длинных линий связи (RS-485, аналоговые сигналы).
- В коде применяйте цифровую фильтрацию (скользящее среднее, медианный фильтр) для сигналов с датчиков.
- Разводите печатную плату с учётом токов: шины питания делайте широкими дорожками, а сигнальные — подальше от силовых.
- Ставьте ферритовые кольца (дроссели) на кабели питания моторов — они подавляют высокочастотные помехи.
Простой чек-лист перед включением проекта
Перед тем как подать питание на собранное устройство, пробегите по этому списку:
- Все напряжения питания не превышают допустимых (проверено мультиметром)
- Силовая и сигнальная земли соединены только в одной точке
- Входы и выходы защищены от перенапряжения (диоды, резисторы, оптроны)
- Конденсаторы установлены рядом с каждой микросхемой
- Все провода надёжно закреплены и изолированы
- Плата закреплена на стойках, есть вентиляция
Заключение. Поверьте, 5 минут проверки сэкономят вам часы отладки и кучу денег на замену сгоревших деталей. А если у вас есть свои «фирменные» ошибки или способы их решения — делитесь в комментариях! Вместе мы соберём самую полную базу полезных советов для начинающих робототехников. Удачи в ваших проектах!



















Добавить комментарий